- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
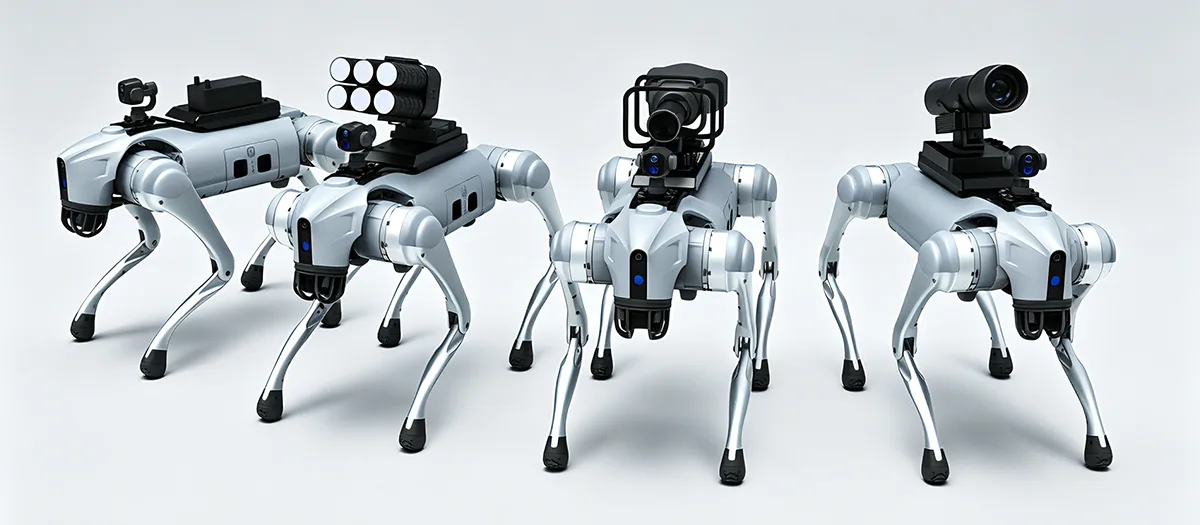
Ano ang Nagiging Angkop sa Robot Dog para sa Mga Kumplikadong Pang-industriya na Operasyon?
A Robot na Asoay idinisenyo upang lumampas sa mga limitasyon ng maginoo na may gulong na mga mobile robot kapag ang mga gawaing pang-industriya ay may kinalaman sa mga hagdan, slope, hindi pantay na lupa, makitid na daanan, mga labi, tunnel, o iba pang mahirap na lupain. Ang halaga nito ay nagmumula sa kumbinasyon ng quadruped mobility, autonomous navigation, environmental perception, task-specific sensing, modular equipment, at tuluy-tuloy na operasyon. Para sa mga industriyal na gumagamit, gayunpaman, ang kadaliang kumilos lamang ay hindi sapat. Kailangan din ng isang praktikal na platform na suportahan ang matatag na paggalaw, pagkolekta ng data, pagsasama ng kagamitan, pamamahala ng baterya, pagpapanatili, at pagpapatakbo sa ilalim ng tinukoy na mga kondisyon sa kapaligiran. Ginagawa nitong sentro ang arkitektura ng platform at pagpaplano ng application sa matagumpay na pag-deploy sa buong inspeksyon, pagsubaybay sa imprastraktura, matalinong pagmamanupaktura, suportang pang-emerhensiya, at iba pang mga propesyonal na sitwasyon sa pagpapatakbo.
Talaan ng mga Nilalaman
Mag-click sa isang seksyon upang direktang tumalon sa kaukulang teknikal na talakayan.
- 1. Ano ang Tinutukoy ng Industrial Quadruped Robot?
- 2. Ano ang Nakakatulong sa Legged Mobility sa Mahirap na Lupain?
- 3. Anong Autonomous Function ang Nagpapabuti ng Industrial Operation?
- 4. Anong Papel ang Ginagampanan ng Multi-Sensor Perception?
- 5. Anong mga Gawain sa Pag-inspeksyon ang Masusuportahan ng Quadruped Platform?
- 6. Ano ang Maidaragdag ng Modular Equipment sa Platform?
- 7. Anong mga Kondisyon ang Dapat Idisenyo ang Platform?
- 8. Paano Mababawasan ng mga Quadruped Robot ang Exposure sa Mahirap na Lugar sa Trabaho?
- 9. Paano Dapat Pagsamahin ang Kagamitan at Mga Sensor?
- 10. Ano ang Dapat Suriin ng Mga Mamimili Bago Pumili ng Platform?
- 11. Ano ang hitsura ng isang Structured Deployment na Proseso?
- 12. Ano ang Direksyon sa Hinaharap ng Industrial Quadruped Robotics?
- 13. Mga Madalas Itanong
Ano ang Tinutukoy ng Industrial Quadruped Robot?
Ang industrial quadruped robot ay isang mobile robotic platform na binuo sa paligid ng legged movement sa halip na mga gulong o track. Ang istrukturang may apat na paa nito ay nagbibigay-daan dito na makipag-ayos sa mga pagbabago sa elevation at hindi regular na lupa habang may dalang mga sensor, kagamitan sa komunikasyon, hardware sa computing, at iba pang kagamitang partikular sa aplikasyon.
Ang tampok na pagtukoy ay hindi lamang ang hitsura ng apat na paa. Ang halaga ng isang quadruped platform ay nagmumula sa koordinasyon sa pagitan ng lokomosyon, persepsyon, kontrol, kapangyarihan, istraktura, at kagamitan sa gawain. Kailangang maunawaan ng robot ang paligid nito, ayusin ang paggalaw nito, mapanatili ang balanse, at magsagawa ng tinukoy na gawain sa pagpapatakbo.
Itong system-oriented na disenyo ay naghihiwalay sa mga pang-industriyang quadruped platform mula sa mga simpleng remote-controlled na makina. Maaaring suportahan ng isang propesyonal na platform ang autonomous na pagpaplano ng ruta, pag-iwas sa balakid, pagkolekta ng data, pagsubaybay sa kagamitan, at mga paulit-ulit na gawain sa patrol. Ang mga function na ito ay nagbibigay-daan sa robot na lumahok sa isang mas malawak na operational workflow sa halip na kumilos lamang bilang isang mobile camera.
Legged Mobility Ang paggalaw na may apat na paa ay nagpapahintulot sa platform na makipag-ayos sa mga hagdan, slope, gaps, hindi pantay na sahig, maluwag na lupa, at iba pang mga pagbabago sa lupain.
Matalinong Pag-navigate Ang pagdama, pagpaplano ng landas, pagpoposisyon, at pag-iwas sa balakid ay maaaring suportahan ang higit na autonomous na paggalaw sa pamamagitan ng mga kumplikadong kapaligiran.
Napapalawak na Platform Ang mga modular na sensor at kagamitan ay maaaring iakma ang parehong robotic base sa iba't ibang inspeksyon, pagsubaybay, at mga gawaing pang-industriya.
Bakit binago ng quadruped mobility ang industriyal na automation
Ang mga tradisyunal na may gulong na robot ay pinakamahusay na gumaganap sa medyo predictable na mga ibabaw. Ang kanilang kahusayan ay maaaring bumaba kapag ang mga hagdan, trench, maluwag na materyales, nakataas na threshold, o hindi pantay na lupain ay nakakagambala sa ruta. Kakayanin ng mga sinusubaybayang system ang ilang mapaghamong surface, ngunit mayroon din silang mga limitasyon sa masikip na espasyo at kapag ang kapaligiran ay naglalaman ng mga madalas na pagbabago sa elevation.
Ang paggalaw ng paa ay lumalapit sa problema sa ibang paraan. Ang bawat binti ay maaaring kontrolin nang isa-isa, na nagpapahintulot sa robot na ilagay ang mga paa nito ayon sa lupain. Nagbibigay ito ng higit pang mga opsyon para sa pagpapanatili ng balanse habang gumagalaw sa mga hindi regular na kapaligiran.
Para sa mga pang-industriyang aplikasyon, ang praktikal na benepisyo ay ang pag-access. Ang isang robot na makakagalaw sa mas maraming uri ng terrain ay posibleng maabot ang mga inspeksyon, lugar ng kagamitan, tunnel, workshop, at iba pang mga lokasyon kung saan maaaring mangailangan ng karagdagang imprastraktura ang isang kumbensyonal na mobile platform.
- Sinusuportahan ng paggalaw ng apat na paa ang pagbabago ng elevation at hindi pantay na lupa.
- Maaaring bawasan ng autonomous navigation ang pangangailangan para sa patuloy na manu-manong pagpipiloto.
- Nagbibigay ang mga sensor ng impormasyon sa kapaligiran para sa mga gawain sa paggalaw at inspeksyon.
- Pinapayagan ng mga modular na interface ang iba't ibang kagamitan na mai-install para sa iba't ibang mga application.
- Ang pagkolekta ng digital na data ay maaaring ikonekta ang mga pagpapatakbo sa field sa pagsusuri sa ibang pagkakataon.
Pangunahing prinsipyoDapat suriin ang isang pang-industriyang quadruped bilang isang kumpletong mobile operating system. Mahalaga ang kadaliang kumilos, ngunit ang pagdama, kontrol, pagsasama ng kagamitan, kapangyarihan, at mga function ng data ay tumutukoy kung gaano magiging kapaki-pakinabang ang kadaliang iyon.
Ano ang Nakakatulong sa Legged Mobility sa Mahirap na Lupain?
Ang mahirap na lupain ay isa sa pinakamalinaw na lugar ng aplikasyon para sa quadruped robotics. Ang mga pang-industriyang lugar ay maaaring maglaman ng mga hakbang, rampa, trench, makipot na daanan, durog na bato, maputik na lugar, hindi pantay na sahig, at pagbabago sa taas ng ibabaw. Ang isang platform na idinisenyo lamang para sa mga patag na sahig ay maaaring mangailangan ng karagdagang imprastraktura o maaaring hindi maabot ang ilang partikular na lugar.
Ang isang quadruped robot ay maaaring maglagay at magtaas ng mga paa nito nang paisa-isa, na nagbibigay-daan dito na maiangkop ang postura ng katawan nito habang nagbabago ang lupain. Maaari nitong suportahan ang paggalaw sa mga slope, hakbang, gaps, at hindi regular na ibabaw habang pinapanatili ang mas matatag na ugnayan sa pagitan ng platform at lupa.
Nagbabago ang hagdan at taas
Ang mga hagdan ay isang simpleng halimbawa ng lupain na maaaring hamunin ang mga may gulong na platform. Ang bawat gulong ay kailangang mapanatili ang angkop na pakikipag-ugnay sa ibabaw, habang ang robot ay dapat pagtagumpayan ang paulit-ulit na mga pagbabago sa vertical. Ang isang legged platform ay maaaring magtaas ng mga indibidwal na binti at ayusin ang postura nito upang lumipat sa pagitan ng mga hakbang.
Ang eksaktong kakayahan ay nakasalalay pa rin sa disenyo ng robot, step geometry, control system, at mga kondisyon sa kapaligiran. Ang mahalagang punto ng engineering ay ang istraktura ng paa ay nagbibigay ng karagdagang mga opsyon sa paggalaw na wala sa mga gulong.
Mga slope at hindi pantay na ibabaw
Ang mga pang-industriyang kapaligiran ay kadalasang kinabibilangan ng sloped concrete, graba, maluwag na lupa, maputik na lupa, drainage channel, o transitional surface. Maaaring iakma ng quadruped platform ang mga posisyon ng binti at ugali ng katawan nito habang nagbabago ang lupain.
Ang matatag na operasyon ay nakasalalay sa kumbinasyon ng mekanikal na disenyo, perception, gait control, traksyon, at mga algorithm ng balanse. Ang mga binti ay nagbibigay ng kakayahan sa pisikal na paggalaw, habang tinutukoy ng sistema ng kontrol kung paano ginagamit ang kakayahang iyon.
Makitid at kalat-kalat na espasyo
Ang mga Industrial tunnel, workshop, pipe corridor, at maintenance area ay maaaring maglaman ng mga hadlang na naglilimita sa magagamit na ruta. Ang isang compact quadruped platform ay maaaring mag-navigate sa ilan sa mga puwang na ito nang hindi nangangailangan ng tuluy-tuloy na patag na ibabaw sa pagmamaneho.
| Kondisyon ng Lupain | Hamon para sa Maginoo na Mga Mobile Platform | Quadruped Design Advantage |
|---|---|---|
| Mga hakbang | Ang mga vertical na pagbabago ay maaaring makagambala sa pakikipag-ugnay sa gulong at pasulong na paggalaw | Ang mga indibidwal na binti ay maaaring iangat at iposisyon sa iba't ibang taas |
| Matarik na Slope | Ang pagbabawas ng traksyon at limitadong pagsasaayos ng katawan ay maaaring makaapekto sa paggalaw | Ang posisyon ng binti at postura ng katawan ay maaaring iakma sa panahon ng paggalaw |
| Mga durog na bato | Ang hindi regular na contact surface ay maaaring gawing hindi matatag ang paggalaw ng gulong | Ang indibidwal na paglalagay ng paa ay nagbibigay ng higit pang mga opsyon para sa pakikipagnegosasyon sa mga hadlang |
| Maputik na Lupa | Maaaring mag-iba ang traksyon ng gulong o track sa malambot na ibabaw | Ang paglalagay ng binti ay maaaring umangkop sa pagbabago ng mga kondisyon ng contact |
| Gaps at Gullies | Ang mga sistemang may gulong ay maaaring mangailangan ng bridging o mga detour | Ang paggalaw ng paa ay maaaring mag-navigate sa paligid o sa mga napiling feature ng terrain |
Ang balanse ay mahalaga tulad ng paggalaw
Ang kakayahang lumipat sa mahirap na lupain ay hindi sapat. Kailangang mapanatili ng platform ang balanse habang nagdadala ng mga sensor at kagamitan. Ang mga biglaang pagbabago sa taas ng lupa ay maaaring makaapekto sa sentro ng grabidad at pamamahagi ng pagkarga ng robot.
Samakatuwid, ang mga control system ay kailangang mag-coordinate ng gait, posture, feedback ng sensor, at bilis ng paggalaw. Makakatulong ang mga anti-shake at anti-tip function na mapanatili ang matatag na operasyon sa loob ng tinukoy na operating envelope.
Ito ay partikular na nauugnay kapag ang robot ay nagdadala ng mga camera o kagamitan sa pagsukat. Ang labis na paggalaw ay maaaring mabawasan ang kalidad ng nakolektang data kahit na ang robot mismo ay nananatiling patayo.
Anong Autonomous Function ang Nagpapabuti ng Industrial Operation?
Nagiging mas kapaki-pakinabang ang mga robotics sa industriya kapag ang platform ay maaaring magsagawa ng mga paulit-ulit na gawain nang hindi nangangailangan ng patuloy na manu-manong pagpipiloto. Maaaring bawasan ng mga autonomous na function ang workload ng operator habang ginagawang mas structured ang paggalaw at pagkolekta ng data.
Ang mga modernong quadruped na platform ay maaaring pagsamahin ang environmental perception, pagpoposisyon, pagpaplano ng ruta, pag-iwas sa balakid, pagsasagawa ng gawain, at pag-record ng data. Ang antas ng awtonomiya ay nakasalalay sa arkitektura ng robot, mga sensor, software, mga kondisyon ng komunikasyon, at kapaligiran sa pagpapatakbo.
Pang-unawa sa kapaligiran
Bago makapag-navigate nang awtonomiya ang isang mobile robot, kailangan nito ng impormasyon tungkol sa kapaligiran sa paligid nito. Maaaring tukuyin ng mga sensor ang mga hadlang, pagbabago sa terrain, bukas na ruta, at iba pang nauugnay na feature.
Ang data ng perception ay pagkatapos ay ginagamit ng navigation system upang matukoy kung paano dapat gumalaw ang robot. Sa isang nagbabagong kapaligiran, ang prosesong ito ay maaaring kailanganing tumakbo nang tuluy-tuloy sa halip na batay lamang sa isang nakapirming mapa.
Pagpaplano ng landas at pag-iwas sa balakid
Tinutukoy ng pagpaplano ng landas kung paano makakapaglakbay ang robot sa pagitan ng mga tinukoy na punto. Ang pag-iwas sa sagabal ay nakakatulong na mag-adjust kapag nakaharang ang isang bagay sa nakaplanong ruta o kapag nagbabago ang mga kondisyon sa kapaligiran.
Para sa pang-industriyang inspeksyon, maaari nitong suportahan ang mga paulit-ulit na ruta sa paligid ng kagamitan, sa pamamagitan ng mga pasilidad, o sa pagitan ng mga itinalagang lugar ng inspeksyon. Mas makakatuon ang mga operator sa mga resulta ng inspeksyon sa halip na manu-manong kontrolin ang bawat paggalaw.
Pag-iskedyul ng gawain at pangongolekta ng data
Maaaring pagsamahin ng isang autonomous inspection routine ang paggalaw at sensing. Maaaring maglakbay ang robot sa mga tinukoy na lokasyon, mangolekta ng mga larawan o pagbabasa ng sensor, i-record ang mga resulta, at pagkatapos ay magpatuloy sa susunod na lokasyon.
Lumilikha ito ng digital workflow kung saan konektado ang paggalaw ng robot at ang nakolektang impormasyon. Sa halip na gumawa lamang ng isang video stream, ang system ay maaaring bumuo ng isang structured record ng mga resulta ng inspeksyon.
Malalaman
Kinokolekta ng mga sensor ang impormasyon tungkol sa terrain, mga hadlang, kagamitan, at mga kondisyon sa paligid.
Plano
Tinutukoy ng sistema ng nabigasyon ang isang angkop na ruta ayon sa magagamit na espasyo at mga kinakailangan sa gawain.
Kumilos
Ang mga binti at sistema ng kontrol ay nag-uugnay sa paggalaw habang umaangkop sa mga pagbabago sa kapaligiran.
Itala
Ang mga larawan ng inspeksyon, mga sukat ng sensor, at impormasyon sa pagpapatakbo ay maaaring iimbak para sa karagdagang pagsusuri.
Ang awtonomiya ay dapat itugma sa kapaligiran
Ang autonomous na operasyon ay hindi nangangahulugan na ang bawat pang-industriya na kapaligiran ay dapat na ganap na hindi nag-aalaga. Ang ilang mga kapaligiran ay nangangailangan ng tinukoy na pangangasiwa, malayuang interbensyon, o kumpirmasyon ng operator bago ang mga partikular na gawain.
Ang isang mas praktikal na diskarte ay ang tukuyin kung aling mga bahagi ng daloy ng trabaho ang maaaring i-automate nang mapagkakatiwalaan at kung saan nananatiling kapaki-pakinabang ang paggawa ng desisyon ng tao. Ang pag-navigate, paulit-ulit na pagkolekta ng data, at regular na pagpapatupad ng ruta ay malakas na mga kandidato para sa automation, habang ang mga hindi pangkaraniwang natuklasan ay maaaring mangailangan ng karagdagang pagtatasa ng tao.
Anong Papel ang Ginagampanan ng Multi-Sensor Perception?
Ang perception ay nagbibigay sa isang mobile robot ng impormasyong kailangan nito upang maunawaan ang kapaligiran nito at maisagawa ang mga gawaing partikular sa application. Ang isang sensor ay bihirang nagbibigay ng bawat uri ng impormasyon na kinakailangan para sa pang-industriyang operasyon.
Ang mga visual camera ay maaaring magbigay ng mga detalyadong larawan. Ang mga thermal sensor ay maaaring magbunyag ng mga pagkakaiba sa temperatura. Makakatulong ang mga sensor ng distansya sa robot na maunawaan ang nakapalibot na geometry. Maaaring suportahan ng ibang mga sensor ang lokalisasyon, pagsukat sa kapaligiran, o inspeksyon na partikular sa kagamitan.
Visual sensing
Ang mga high-definition na camera ay maaaring kumuha ng mga larawan at video para sa pagmamasid sa kagamitan, mga pagsusuri sa imprastraktura, pagsubaybay sa pasilidad, at dokumentasyon. Ang visual na data ay madalas na ang panimulang punto para sa inspeksyon dahil maaaring direktang suriin ng mga operator ang hitsura ng mga bahagi at ibabaw.
Thermal sensing
Maaaring matukoy ng thermal imaging ang mga pagkakaiba-iba ng temperatura na maaaring hindi halata sa mga nakikitang liwanag na larawan. Maaari itong maging kapaki-pakinabang sa paligid ng mga de-koryenteng kagamitan, makinarya, sistema ng kuryente, at iba pang mga asset kung saan ang mga abnormal na pattern ng init ay maaaring magpahiwatig ng kundisyon na nangangailangan ng karagdagang pagsusuri.
Spatial na pang-unawa
Ang impormasyon ng distansya at lalim ay makakatulong sa robot na maunawaan ang mga hadlang, koridor, hakbang, at iba pang mga tampok ng kapaligiran. Sinusuportahan nito ang nabigasyon at maaari ding mag-ambag sa pagmamapa at spatial na dokumentasyon.
| Kategorya ng Sensor | Pangunahing Impormasyon | Potensyal na Tungkulin sa Industriya |
|---|---|---|
| Visible-Light Camera | Mga larawan at video | Visual na inspeksyon, dokumentasyon, pagmamasid sa kagamitan |
| Thermal Camera | Mga pattern ng temperatura | Mga pagsusuri sa kondisyon ng thermal at abnormal na pagkakakilanlan ng init |
| Depth o Range Sensor | Distansya at spatial na relasyon | Pag-navigate, pag-iwas sa balakid, at pagmamapa sa kapaligiran |
| Environmental Sensor | Tinukoy na mga sukat sa kapaligiran | Pagsubaybay sa site at pagkolekta ng data na tukoy sa application |
Bakit mahalaga ang sensor fusion
Pinagsasama ng sensor fusion ang impormasyon mula sa iba't ibang sensing sources upang lumikha ng mas kumpletong representasyon ng kapaligiran. Ang isang camera ay maaaring makilala ang hitsura ng isang bagay, habang ang isang depth sensor ay nagbibigay ng distansya at posisyon nito.
Ang thermal na impormasyon ay maaaring magdagdag ng isa pang layer sa pamamagitan ng pagpapakita kung ang bagay ay may hindi pangkaraniwang pattern ng temperatura. Ang pagsasama-sama ng mga mapagkukunang ito ay maaaring gawing mas nagbibigay-kaalaman ang inspeksyon at pag-navigate kaysa umasa sa isang sensor lamang.
Ang pagpili ng payload ay depende sa gawain
Ang mas maraming sensor ay hindi nangangahulugang isang mas mahusay na sistema. Ang bawat karagdagang bahagi ay nagdaragdag ng timbang, mga kinakailangan sa kuryente, mga mounting constraints, mga pangangailangan sa pagproseso ng data, at mga pagsasaalang-alang sa pagpapanatili.
Ang tamang diskarte ay piliin lamang ang impormasyong kailangan para sa tinukoy na gawain. Ang isang visual na platform ng inspeksyon ay maaaring hindi nangangailangan ng isang malaking koleksyon ng mga sensor sa kapaligiran, habang ang isang pang-industriya na proyekto sa pagsubaybay ay maaaring mangailangan ng ilang mga uri ng data upang makagawa ng mga kapaki-pakinabang na resulta.
Anong mga Gawain sa Pag-inspeksyon ang Masusuportahan ng Quadruped Platform?
Ang inspeksyon ay isa sa mga pinakapraktikal na pang-industriya na application para sa quadruped robotics dahil ang platform ay maaaring lumipat sa mga lokasyon na maaaring hindi maginhawa para sa mga tao o mahirap para sa mga may gulong na makina.
Maaaring sundin ng robot ang mga tinukoy na ruta, huminto sa mga lugar ng inspeksyon, mangolekta ng mga imahe o data ng sensor, at ibalik ang impormasyon sa isang sistema ng pagsusuri. Lumilikha ito ng paulit-ulit na daloy ng trabaho sa inspeksyon na maaaring iiskedyul ayon sa mga kinakailangan sa pagpapatakbo ng isang pasilidad.
Inspeksyon ng pabrika at pagawaan
Sa mga kapaligiran ng pagmamanupaktura, ang kagamitan ay madalas na ipinamamahagi sa malalaking pasilidad. Ang ilang mga lugar ay maaaring mataas, makitid, o pinaghihiwalay ng mga pagbabago sa antas ng sahig.
Ang isang quadruped platform ay maaaring mag-navigate sa mga piling seksyon ng pasilidad at mangolekta ng visual na impormasyon mula sa mga makina, pipeline, electrical cabinet, structural na lugar, at iba pang tinukoy na mga asset.
Pagsubaybay sa kapangyarihan at kagamitan
Ang mga thermal at visual na sensor ay maaaring pagsamahin para sa inspeksyon ng kagamitan kung saan may kaugnayan ang mga pagkakaiba sa temperatura. Ang robot ay maaaring mangolekta ng mga larawan sa mga paunang natukoy na lokasyon at ihambing ang mga kasalukuyang resulta sa mga makasaysayang talaan.
Tunnel at nakakulong na lugar na inspeksyon
Ang mga tunnel, pipe corridor, at iba pang makitid na lugar ay maaaring magdulot ng mga hamon sa pag-access. Ang isang compact na mobile robot ay maaaring pumasok sa mga ganoong espasyo habang may dalang mga camera, ilaw, o iba pang mga sensor na angkop para sa gawaing inspeksyon.
Pagmamasid sa imprastraktura
Ang mga asset ng imprastraktura ay madalas na nangangailangan ng paulit-ulit na inspeksyon sa mga katulad na lugar. Ang isang paulit-ulit na ruta ng robot ay maaaring makatulong na i-standardize ang koleksyon ng imahe at magbigay ng pare-parehong pagkakasunud-sunod ng pagpapatakbo.
- Karaniwang inspeksyon:Sundin ang mga paunang natukoy na ruta at mangolekta ng umuulit na visual o data ng sensor.
- Pagsubaybay sa kagamitan:Pagsamahin ang visual at thermal na impormasyon para sa pagtatasa ng kondisyon.
- Pagmamasid sa istruktura:Kumuha ng mga larawan ng mga napiling surface, joint, pipe, at iba pang pisikal na asset.
- Dokumentasyon ng data:Bumuo ng mga talaan ng inspeksyon na may time-stamped para sa paghahambing at pagsusuri sa ibang pagkakataon.
Kalamangan sa inspeksyonAng pinakakapaki-pakinabang na pag-automate ay hindi lamang pagpapalit ng ruta ng inspeksyon sa paglalakad. Lumilikha ito ng isang paulit-ulit na cycle kung saan ang paggalaw, sensing, pag-record ng data, at pagsusuri sa ibang pagkakataon ay konektado.
Ang data ng inspeksyon ay dapat na nakaayos
Ang isang malaking koleksyon ng mga imahe ay hindi awtomatikong kapaki-pakinabang. Dapat iugnay ng system ang data sa mga partikular na lokasyon, kagamitan, ruta, o mga punto ng inspeksyon upang maunawaan ng mga operator kung saan nanggaling ang bawat obserbasyon.
Kapag ang isang robotic inspection system ay pinagsama sa naaangkop na software, ang resultang impormasyon ay maaaring suportahan ang trend analysis, maintenance planning, at follow-up inspection. Ang eksaktong daloy ng trabaho ay nakasalalay sa pasilidad at impormasyong kinakailangan.
Ano ang Maidaragdag ng Modular Equipment sa Platform?
Ang modularity ay nagpapahintulot sa isang robotic platform na suportahan ang iba't ibang gawain sa pamamagitan ng pagpapalit o pagdaragdag ng kagamitan. Ito ay partikular na kapaki-pakinabang sa mga pang-industriyang kapaligiran kung saan maaaring kailanganin ang ilang uri ng inspeksyon at pagsubaybay.
Kasama sa mga posibleng kagamitan ang mga visible-light na camera, thermal imaging system, gas detector, lighting unit, communication device, environmental sensor, at iba pang module na partikular sa gawain. Ang eksaktong configuration ay depende sa kapasidad ng pag-load ng robot, electrical system, mga mounting interface, at mga kondisyon ng operating.
Mga kagamitan sa inspeksyon
Maaaring ibahin ng mga camera at thermal imaging system ang robot sa isang mobile inspection platform. Maaaring idokumento ng mga visual camera ang mga pisikal na kondisyon, habang ang mga thermal sensor ay maaaring magbigay ng karagdagang impormasyon tungkol sa pamamahagi ng init.
Kagamitang pangkapaligiran
Maaaring payagan ng mga sensor ng gas at kapaligiran ang robot na mangolekta ng mga sukat mula sa mga lugar na maaaring hindi maginhawa para sa manual na pag-access. Maaari nitong suportahan ang pagsubaybay sa mga daloy ng trabaho sa mga pasilidad na pang-industriya, tunnel, workshop, at iba pang tinukoy na kapaligiran.
Mga kagamitan sa pag-iilaw at komunikasyon
Ang mga module ng pag-iilaw ay maaaring mapabuti ang kalidad ng imahe sa madilim na lugar at suportahan ang operasyon sa mga lokasyon na may limitadong pag-iilaw. Maaaring payagan ng mga kagamitan sa komunikasyon ang mga operator na makipagpalitan ng impormasyon sa mga tauhan sa operating area.
Visual Module Kinukuha ang mga larawan at video para sa visual na inspeksyon, dokumentasyon, at pagmamasid sa kagamitan.
Thermal Module Nagbibigay ng impormasyong may kaugnayan sa temperatura upang umakma sa kumbensyonal na visual na inspeksyon.
Modyul na Pangkapaligiran Nangongolekta ng tinukoy na gas, hangin, o iba pang mga sukat sa kapaligiran ayon sa aplikasyon.
Ang modularity ay dapat na may tinukoy na mga interface
Ang isang modular system ay praktikal lamang kapag ang kagamitan ay maaaring mai-install nang hindi lumilikha ng hindi kinakailangang mga problema sa compatibility. Ang mga mounting point, mga de-koryenteng koneksyon, mga interface ng data, mga pisikal na dimensyon, at mga limitasyon sa timbang ay dapat na malinaw na tinukoy.
Maaaring gawing simple ng mga standardized na interface ang mga pagbabago sa pagitan ng mga configuration ng kagamitan. Kasabay nito, ang mga espesyal na proyekto ay maaaring mangailangan ng mga custom na bracket, housing, o power arrangement kapag ang mga karaniwang interface ay hindi nakakatugon sa mga kinakailangan sa aplikasyon.
Ang kapangyarihan at timbang ay dapat isaalang-alang nang magkasama
Binabago ng bawat idinagdag na module ang kumpletong configuration ng operating. Ang isang mas mabigat na sensor ay nagpapataas ng kargada na dala ng mga binti at sistema ng pagpapaandar. Maaaring mapataas ng karagdagang electronics ang pagkonsumo ng kuryente. Ang isang mas malaking pabahay ay maaaring makaapekto sa sentro ng grabidad o paghigpitan ang paggalaw ng robot.
Samakatuwid, ang modular na disenyo ay pinakamahusay na gumagana kapag ang robot ay binuo na may sapat na atensyon sa mekanikal at elektrikal na mga relasyon sa pagitan ng base platform at kagamitan nito.
Anong mga Kundisyon ang Dapat Idisenyo ang Platform?
Malaki ang pagkakaiba ng mga kapaligirang pang-industriya. Ang isang workshop floor ay nagpapakita ng iba't ibang mga hamon mula sa isang panlabas na lugar ng konstruksiyon, habang ang isang tunnel ay nagpapakilala ng iba't ibang mga hadlang mula sa isang bukas na pang-industriya na lugar.
Bago pumili o bumuo ng isang robotic platform, ang mga kondisyon sa kapaligiran ay dapat na malinaw na tinukoy. Ang mga kundisyong ito ay nakakaimpluwensya sa istruktura, mga sensor, mga algorithm ng paggalaw, sealing, gawi ng baterya, at mga kinakailangan sa pagpapanatili.
Ulan at kahalumigmigan
Maaaring ilantad ng mga panlabas na kapaligiran ang robotic na kagamitan sa ulan, tilamsik ng tubig, at mataas na kahalumigmigan. Ang naaangkop na antas ng proteksyon ay nakasalalay sa disenyo ng platform at nilalayong operating environment.
Ang kahalumigmigan ay maaari ring makaapekto sa mga sensor at konektor. Para sa paulit-ulit na panlabas na operasyon, ang mga bahaging ito ay dapat isaalang-alang sa panahon ng mekanikal at elektrikal na disenyo sa halip na ituring bilang mga pangalawang detalye.
Alikabok at maluwag na materyales
Ang mga pang-industriya na lugar ay maaaring maglaman ng alikabok, buhangin, mga labi, o iba pang particulate matter. Ang mga naturang materyales ay maaaring pumasok sa mga gumagalaw na mekanismo o makakaapekto sa visibility ng sensor.
Ang proteksyon, mga pamamaraan sa paglilinis, pag-access sa pagpapanatili, at pagpili ng bahagi ay dapat na sumasalamin sa aktwal na mga kondisyon ng site.
Temperatura
Ang pagganap ng baterya, electronics, sensor, at mekanikal na materyales ay maaaring tumugon nang iba sa mga pagbabago sa temperatura. Ang isang platform na inilaan para sa malawak na mga kondisyon ng temperatura ay dapat na masuri laban sa aktwal na saklaw na inaasahan sa panahon ng operasyon.
Panginginig ng boses at epekto
Ang paggalaw ng paa ay lumilikha ng paulit-ulit na mekanikal na paggalaw, habang ang mabagsik na lupain ay maaaring magpasok ng mga karagdagang pagkabigla. Samakatuwid, ang mga sensitibong sensor at elektronikong kagamitan ay nangangailangan ng angkop na pag-mount at proteksyon.
| Salik sa Kapaligiran | Potensyal na Epekto | Pagsasaalang-alang sa Disenyo |
|---|---|---|
| Halumigmig | Maaaring makaapekto sa mga connector, electronics, at sensor | Angkop na enclosure, sealing, at mga pamamaraan sa pagpapanatili |
| Alikabok | Maaaring pumasok sa mekanikal o elektronikong mga lugar | Proteksyon, access sa paglilinis, at angkop na pagpili ng bahagi |
| Temperatura | Maaaring makaimpluwensya sa baterya at elektronikong gawi | Tinukoy na saklaw ng pagpapatakbo at nauugnay na pagsusuri sa kapaligiran |
| Panginginig ng boses | Maaaring makaapekto sa data ng sensor at mga mekanikal na bahagi | Angkop na mounting, structural design, at vibration evaluation |
| Epekto | Maaaring bigyan ng stress ang mga binti, housings, mounts, at electronics | Proteksyon sa istruktura at pagpapatunay sa ilalim ng tinukoy na mga kundisyon |
Tinutukoy ng kapaligiran ang tamang pagsasaayos
Walang unibersal na pagsasaayos na perpekto para sa bawat pang-industriya na site. Dapat idokumento ang operating environment bago mapili ang robot.
Maaaring kabilang sa kapaki-pakinabang na impormasyon ang panloob o panlabas na operasyon, mga uri ng ibabaw, saklaw ng temperatura, pagkakaroon ng alikabok o kahalumigmigan, lapad ng koridor, mga sukat ng hagdan, inaasahang mga hadlang, kinakailangang mga kargamento, at kundisyon ng komunikasyon.
Paano Mababawasan ng Mga Quadruped Robot ang Exposure sa Mahirap na Lugar sa Trabaho?
Ang isang mahalagang aplikasyon ng pang-industriya na robotics ay ang pagbabawas ng pangangailangan para sa mga tao na pumasok sa mga lokasyong mahirap i-access, hindi komportable, o hindi angkop para sa karaniwang manu-manong inspeksyon.
Ang isang mobile robot ay maaaring magdala ng mga camera at sensor sa mga tinukoy na lugar habang ang mga operator ay nananatili sa isang mas maginhawang posisyon ng kontrol. Maaari nitong suportahan ang inspeksyon at pangongolekta ng data nang hindi nangangailangan ng mga tauhan na pisikal na sundin ang bawat ruta ng inspeksyon.
Pagbawas ng nakagawiang pagkakalantad
Ang ilang mga gawaing pang-industriya ay nagsasangkot ng paulit-ulit na paggalaw sa mainit, maalikabok, basa, maingay, makitid, o kung hindi man mahirap na mga kapaligiran. Ang paggamit ng isang mobile platform para sa regular na pagkolekta ng data ay maaaring mabawasan ang dalas kung saan kailangan ng mga tauhan na pumasok sa mga lugar na iyon.
Hindi inaalis ng robot ang bawat pangangailangan para sa interbensyon ng tao. Ang pagpapanatili, hindi pangkaraniwang mga natuklasan, pag-aayos, at mga gawain sa labas ng mga kakayahan ng robot ay maaaring mangailangan pa rin ng mga sinanay na tauhan. Ang layunin ay ilipat ang naaangkop na mga aktibidad sa inspeksyon at pagsubaybay sa isang mas kontroladong modelo ng pagpapatakbo.
Malayong pagmamasid at komunikasyon
Ang mga module ng camera at komunikasyon ay maaaring magbigay sa mga operator ng impormasyon mula sa field nang hindi kinakailangan na tumayo sila sa tabi ng kagamitang sinisiyasat.
Para sa mga maintenance team, maaari itong maging kapaki-pakinabang sa panahon ng mga paunang pagsusuri. Maaaring mangolekta muna ang isang robot ng visual na impormasyon, na nagpapahintulot sa mga technician na matukoy kung anong uri ng follow-up na trabaho ang maaaring kailanganin bago pumasok sa lugar.
Ang pagbabawas ng panganib ay depende sa disenyo ng system
Ang isang robot ay hindi awtomatikong ligtas dahil ito ay malayo. Ang kumpletong sistema ay nangangailangan ng naaangkop na pag-navigate, pag-iwas sa balakid, komunikasyon, mga pamamaraang pang-emergency, mga kasanayan sa pagpapanatili, at mga limitasyon sa pagpapatakbo.
Samakatuwid, ang robot ay dapat ituring bilang isang tool sa engineering na may tinukoy na mga kakayahan sa halip na bilang isang pangkalahatang kapalit para sa gawain ng tao.
- Tukuyin kung aling mga gawain ang maaaring gawin nang malayuan.
- Magtatag ng ligtas na mga hangganan ng pagpapatakbo para sa robot.
- Magbigay ng angkop na mga function ng komunikasyon at pang-emergency na kontrol.
- Panatilihin ang mga sensor at mekanikal na bahagi ayon sa mga kondisyon ng pagpapatakbo.
- Panatilihing available ang interbensyon ng tao para sa mga sitwasyong lampas sa tinukoy na kakayahan ng robot.
Paano Dapat Pagsamahin ang Kagamitan at Mga Sensor?
Tinutukoy ng pagsasama ng kagamitan kung magagawa ng robot ang nilalayon nitong gawain nang hindi nakompromiso ang kadaliang kumilos, balanse, pagkakaroon ng kuryente, o kalidad ng data. Ang isang sensor na gumagana nang maayos sa isang bangko ay maaaring mangailangan ng ibang mounting structure kapag ito ay na-install sa isang gumagalaw na quadruped platform.
Mechanical mounting
Ang mga mounting point ay dapat na suportahan nang ligtas ang kagamitan habang pinapanatili ang sapat na access para sa pag-install at pagpapanatili. Mahalaga rin ang lokasyon ng kagamitan dahil maaari itong makaapekto sa sentro ng grabidad at paggalaw ng robot.
Para sa mga camera at sensor na nangangailangan ng stable na view, dapat ding isaalang-alang ng mounting system ang paggalaw at vibration. Ang kagamitan ay nangangailangan ng naaangkop na larangan ng pagtingin nang hindi nakakasagabal sa mga binti ng robot o iba pang mga bahagi.
Pagsasama ng elektrikal
Ang bawat idinagdag na module ay lumilikha ng pangangailangang elektrikal. Ang mga camera, thermal system, computing module, lighting, communication equipment, at environmental sensor ay maaaring may magkaibang boltahe at kasalukuyang kinakailangan.
Ang arkitektura ng kapangyarihan ay kailangang tumanggap ng mga load na ito habang pinapanatili ang pagiging tugma sa baterya ng robot at control electronics.
Pagsasama ng data
Ang mga modernong robotic system ay maaaring makabuo ng malaking halaga ng data ng imahe, sensor, at nabigasyon. Dapat tukuyin ng system kung paano kinokolekta, ipinadala, iniimbak, at pinoproseso ang impormasyon.
Para sa mga aplikasyon ng inspeksyon, ang data ay dapat manatiling konektado sa impormasyon ng lokasyon at oras upang ang pagsusuri sa ibang pagkakataon ay matukoy nang eksakto kung saan nakolekta ang isang partikular na obserbasyon.
| Lugar ng Integrasyon | Susing Tanong | Potensyal na Epekto |
|---|---|---|
| Timbang | Maaari bang dalhin ng robot ang kumpletong pakete ng kagamitan? | Nakakaimpluwensya sa kadaliang kumilos, balanse, at mekanikal na pagkarga |
| Posisyon | Saan dapat i-mount ang kagamitan? | Maaaring makaapekto sa center of gravity, field of view, at paggalaw |
| kapangyarihan | Anong electrical input ang kailangan? | Binabago ang mga kinakailangan sa baterya at pamamahala ng kuryente |
| Data | Paano ipapadala o iimbak ang impormasyon? | Tinutukoy ang arkitektura ng komunikasyon at pagproseso |
| Pagpapanatili | Maaari bang ma-access at mapalitan ang module? | Nakakaapekto sa serviceability at operating continuity |
Dapat na planuhin ang pagsasama bago i-deploy
Maaaring maiwasan ng maagang pagpaplano ang mga problema gaya ng mga naka-block na sensor, hindi naa-access na mga connector, hindi sapat na kapasidad ng baterya, o hindi matatag na pag-mount ng kagamitan.
Kasama sa kapaki-pakinabang na teknikal na impormasyon ang mga sukat ng kagamitan, timbang, pagkonsumo ng kuryente, mga detalye ng connector, mga interface ng komunikasyon, mga kinakailangan sa pag-mount, temperatura ng pagpapatakbo, at inaasahang pagkakalantad sa kapaligiran.
Kapag nalaman na ang mga parameter na ito, maaaring masuri ang robotic platform bilang isang kumpletong sistema sa halip na isang base robot na may kagamitang idinagdag pagkatapos.
Ano ang Dapat Suriin ng Mga Mamimili Bago Pumili ng Platform?
Ang pagpili ng quadruped robot ay dapat magsimula sa application sa halip na sa hitsura o isang solong performance number. Ang isang teknikal na advanced na platform ay maaaring hindi pa rin angkop kung hindi ito makapag-navigate sa kinakailangang lupain, magdala ng kinakailangang kagamitan, gumana sa ilalim ng inaasahang mga kundisyon, o makapagbigay ng kinakailangang data.
Magsimula sa kapaligiran
Idokumento ang mga ibabaw, mga slope, hagdan, koridor, mga hadlang, temperatura, kahalumigmigan, alikabok, at iba pang mga katangian sa kapaligiran. Tinutukoy ng mga salik na ito kung anong uri ng kadaliang kumilos at proteksyon ang kinakailangan ng platform.
Tukuyin ang gawain sa pagpapatakbo
Tukuyin kung magsasagawa ang robot ng inspeksyon, pagsubaybay, pangongolekta ng data, transportasyon, pagmamasid sa kagamitan, o iba pang tinukoy na function. Tinutukoy ng gawain ang kagamitan na kailangang i-install.
Suriin ang kadaliang kumilos
Tumingin sa higit pa sa kakayahang maglakad. Isaalang-alang ang pag-akyat sa hagdanan, paghawak ng slope, pakikipag-ayos sa balakid, katatagan, bilis ng paggalaw, kakayahan sa pagliko, at pagganap sa aktwal na mga kondisyon sa ibabaw na inaasahan sa site.
Suriin ang kapasidad ng payload at pagsasama
Dapat suriin ang kumpletong pakete ng kagamitan, kabilang ang mga camera, sensor, mga aparatong pangkomunikasyon, mga istrukturang mounting, mga baterya, at iba pang mga accessory.
Suriin ang mga autonomous na function
Tukuyin kung kayang suportahan ng system ang pagpaplano ng ruta, pag-iwas sa balakid, pagpoposisyon, awtomatikong pagkolekta ng data, pag-iiskedyul ng gawain, at malayuang pagsubaybay sa antas na kinakailangan ng proyekto.
- Terrain:Anong mga ibabaw, hagdan, slope, at mga hadlang ang dapat makipag-ayos ng robot?
- Gawain:Anong pisikal na aksyon o impormasyon ang dapat ibigay ng robot?
- Payload:Anong kagamitan ang dapat dalhin at magkano ang timbang nito?
- kapangyarihan:Ano ang pinagsamang pangangailangang elektrikal ng platform at naka-install na kagamitan?
- Autonomy:Aling mga bahagi ng operating workflow ang nangangailangan ng awtomatikong pagpapatupad?
- kapaligiran:Anong temperatura, alikabok, kahalumigmigan, panginginig ng boses, o epekto ang mga kondisyon ang inaasahan?
- Pagpapanatili:Paano susuriin at sineserbisyuhan ang mga sensor, baterya, binti, at iba pang bahagi?
Prinsipyo ng pagpiliAng pinakamahusay na platform ay hindi kinakailangan ang isa na may pinakamahabang sheet ng detalye. Ito ang isa na ang mobility, sensing, power, integration ng equipment, autonomy, at maintenance na mga katangian ay tumutugma sa aktwal na operating environment.
Ano ang hitsura ng isang Structured Deployment na Proseso?
Nakakatulong ang structured deployment process na gawing operating system ang pangkalahatang konsepto ng robotics na may malinaw na mga teknikal na kinakailangan. Ito ay partikular na mahalaga para sa mga pang-industriya na aplikasyon dahil ang robot ay dapat gumana sa umiiral na kapaligiran, kagamitan, pamamaraan, at data system.
- Tukuyin ang senaryo ng pagpapatakbo:Itala ang layout ng site, terrain, mga kondisyon sa kapaligiran, mga ruta ng pagpapatakbo, at mga target na gawain.
- Kilalanin ang mga kinakailangang kagamitan:Tukuyin kung aling mga camera, thermal sensor, environmental device, lighting unit, o module ng komunikasyon ang kailangan.
- Magtatag ng mga parameter ng system:Kumpirmahin ang timbang, mga dimensyon, mga kinakailangan sa kuryente, mga interface ng data, mga posisyon sa pag-mount, at pag-access sa pagpapanatili.
- Buuin ang ruta ng pagpapatakbo:Tukuyin ang mga lugar, checkpoint, navigation path, at inspection sequence na kinakailangan ng application.
- I-validate ang mobility:Suriin ang paggalaw sa aktwal na terrain, kabilang ang mga hagdan, slope, obstacle, at transitional surface.
- I-validate ang kagamitan:Suriin ang kalidad ng imahe, pagbabasa ng sensor, komunikasyon, at katatagan ng kagamitan habang gumagalaw.
- Magtatag ng mga operating procedure:Tukuyin ang pagsingil, pagpapanatili, pagsusuri ng data, interbensyon, at mga pamamaraang pang-emergency.
Mahalaga ang pagsubok sa site
Ang mga pagsubok sa laboratoryo ay hindi maaaring magparami ng bawat katangian ng isang tunay na pasilidad. Ang robot ay dapat na masuri sa ilalim ng kinatawan ng mga kondisyon sa pagpapatakbo kapag praktikal.
Maaaring ipakita ng pagsubok sa site ang mga detalye na mahirap tukuyin sa panahon ng pangkalahatang pag-unlad. Ang isang koridor ay maaaring mas makitid kaysa sa inaasahan. Maaaring may hindi pangkaraniwang taas ang isang hagdanan. Ang isang partikular na ibabaw ay maaaring magbigay ng mas kaunting traksyon. Maaaring bawasan ng mga kondisyon ng ilaw ang performance ng camera.
Ang mga natuklasan na ito ay maaaring gamitin upang ayusin ang pagpaplano ng ruta, paglalagay ng kagamitan, pagsasaayos ng sensor, o mga pamamaraan sa pagpapatakbo.
Dapat na idinisenyo ang mga workflow ng data gamit ang robot
Ang automation ng inspeksyon ay gumagawa lamang ng halaga kapag magagamit ang nakolektang impormasyon. Dapat tukuyin ng isang kapaki-pakinabang na sistema kung paano iniimbak ang mga larawan at pagbabasa ng sensor, kung paano nauugnay ang mga ito sa mga lokasyon, kung paano natukoy ang mga abnormalidad, at kung paano sinusuri ng mga operator ang mga resulta.
Para sa paulit-ulit na inspeksyon, ang mga makasaysayang talaan ay maaari ding magbigay ng batayan para sa paghahambing. Ang robot ay maaaring mangolekta ng data gamit ang mga katulad na ruta at pananaw, na ginagawang mas madaling matukoy ang mga pagbabago sa paglipas ng panahon.
Ang pagpapanatili ay dapat na bahagi ng pag-deploy
Ang isang mobile robot ay naglalaman ng mga mekanikal at elektronikong bahagi na nakakaranas ng paulit-ulit na paggalaw. Ang mga binti, joint, motor, sensor, connector, baterya, at protective housing ay lahat ay nangangailangan ng naaangkop na pagpapanatili.
Samakatuwid, ang regular na inspeksyon ay dapat isama sa operating plan mula sa simula. Ang madaling pag-access sa mga pangunahing bahagi at malinaw na mga pamamaraan sa pagpapalit ay maaaring gawing mas praktikal ang pangmatagalang operasyon.
Ano ang Direksyon sa Hinaharap ng Industrial Quadruped Robotics?
Ang pagbuo ng pang-industriya na quadruped robotics ay umuusad patungo sa higit na awtonomiya, mas mahusay na kamalayan sa kapaligiran, mas malakas na pagsasama ng kagamitan, at higit pang software na partikular sa application. Ang sentral na direksyon ay hindi lamang ginagawang mas mahusay ang paglalakad ng mga robot, ngunit pagpapagana sa kanila na magsagawa ng kumpletong mga operating workflow na may mas kaunting manu-manong interbensyon.
Mas matalinong pagpapatakbo ng katawan
Ang mga robot ay lalong inaasahan na pagsamahin ang pang-unawa at paggalaw sa halip na ituring ang mga ito bilang magkahiwalay na mga pag-andar. Ang isang platform ay maaaring gumamit ng impormasyon sa kapaligiran upang magpasya kung saan lilipat, kung paano maiwasan ang mga hadlang, at kung saan gagawin ang isang gawain.
Lumilikha ito ng mas malapit na kaugnayan sa pagitan ng pisikal na robot at ng software na kumokontrol dito. Ang resulta ay maaaring maging mas adaptive na paggalaw sa mga kapaligiran na hindi ganap na kinakatawan ng isang nakapirming ruta.
Mas matalinong inspeksyon
Habang nangongolekta ng higit pang impormasyon ang mga camera at sensor, lalong nagiging kapaki-pakinabang ang awtomatikong pagsusuri. Ang pagkilalang nakabatay sa AI ay maaaring makatulong na matukoy ang mga paunang natukoy na visual na kondisyon, ayusin ang mga larawan ng inspeksyon, at i-highlight ang mga lugar na nararapat sa karagdagang pagsusuri.
Halimbawa, maaaring idisenyo ang isang system upang makilala ang mga napiling anomalya ng kagamitan, pagbabago sa ibabaw, o iba pang kundisyon na tinukoy ng application. Ang mga human operator ay maaaring tumuon sa pag-verify at paggawa ng desisyon sa halip na suriin ang bawat larawan na may pantay na atensyon.
Mas malaking modularity
Ang mga pang-industriyang platform sa hinaharap ay malamang na suportahan ang mas malawak na mga kumbinasyon ng kagamitan. Ang isang robotic base ay maaaring tumanggap ng iba't ibang mga sensor ng inspeksyon, mga module sa kapaligiran, kagamitan sa komunikasyon, o mga device na partikular sa gawain.
Nangangailangan ito ng higit pang standardized na mekanikal at elektrikal na mga interface habang pinapayagan pa rin ang pag-customize kung saan kinakailangan ito ng mga espesyal na proyekto.
Pagsasama sa mga sistema ng impormasyon sa industriya
Ang susunod na yugto ng pang-industriyang robotics ay malamang na ikonekta ang pisikal na operasyon sa mga digital na sistema ng pamamahala. Ang impormasyong nabuo ng robot ay maaaring isama sa mga talaan ng kagamitan, iskedyul ng pagpapanatili, mga mapa, kasaysayan ng inspeksyon, at iba pang digital na data.
Nagbibigay-daan ito sa robot na maging bahagi ng isang mas malaking pang-industriya na daloy ng trabaho sa halip na gumana bilang isang nakahiwalay na makina.
Mas mataas na Autonomy Mas maraming gawain ang maaaring gawin sa pamamagitan ng autonomous navigation, pagpaplano ng ruta, pag-iwas sa balakid, at naka-iskedyul na operasyon.
Mas mahusay na Pagdama Ang maraming sensor at matalinong pagsusuri ay maaaring magbigay ng mas mayamang impormasyon tungkol sa kagamitan at kapaligiran.
Mas Malalim na Pagsasama Maaaring ikonekta ng mga robotic platform ang mobility, sensors, power, data, at industrial software sa isang mas kumpletong operating workflow.
Mula sa mobile machine hanggang sa matalinong operating platform
Ang pangmatagalang halaga ng quadruped robotics ay nakasalalay sa kumbinasyon ng physical mobility at digital intelligence. Ang isang robot na maaaring maglakad sa mahirap na lupain ay nagbibigay ng pisikal na pag-access. Ang mga sensor ay nagbibigay ng impormasyon. Ang autonomous control ay nagbibigay ng repeatability. Ang pagtatasa na nakabatay sa AI ay maaaring makatulong sa pagbibigay kahulugan sa mga nakolektang data. Iniuugnay ng pang-industriya na software ang mga resultang iyon sa mas malawak na daloy ng trabaho.
Ang bawat isa sa mga kakayahang ito ay kapaki-pakinabang nang nakapag-iisa, ngunit ang kanilang kumbinasyon ay lumilikha ng isang mas mahusay na platform. Kung mas malapit silang pinagsama, mas maraming mga application ang maaaring suportahan nang hindi muling idisenyo ang buong system para sa bawat bagong gawain.
Prinsipyo sa hinaharapAng direksyon ng industrial quadruped robotics ay patungo sa task-oriented system na pinagsasama ang mobility, perception, autonomous operation, modular equipment, at data intelligence sa loob ng isang coordinated platform.
Mga Madalas Itanong
Ano ang isang pang-industriyang quadruped robot?
Ito ay isang four-legged mobile robotic platform na idinisenyo para sa mga propesyonal na gawain tulad ng inspeksyon, pagsubaybay, pagkolekta ng data, at pagpapatakbo sa mga kapaligiran kung saan ang mga maginoo na may gulong na robot ay maaaring nahihirapang mag-navigate.
Bakit ang mga quadruped robot ay angkop para sa hindi pantay na lupain?
Ang apat na indibidwal na kinokontrol na mga binti ay nagbibigay ng higit pang mga opsyon para sa paglalagay ng paa at postura ng katawan. Makakatulong ito sa platform na makipag-ayos sa mga hagdan, slope, gaps, maluwag na ibabaw, at iba pang pagbabago sa terrain sa loob ng tinukoy nitong kakayahan sa pagpapatakbo.
Maaari bang gumana ang isang quadruped robot nang autonomously?
Oo. Depende sa arkitektura ng system, ang mga autonomous na function ay maaaring magsama ng environmental perception, pagpoposisyon, pagpaplano ng ruta, pag-iwas sa balakid, pagsasagawa ng gawain, at pagkolekta ng data. Ang naaangkop na antas ng awtonomiya ay nakasalalay sa aplikasyon at kapaligiran.
Anong mga sensor ang maaaring mai-install sa isang quadruped platform?
Kasama sa mga posibleng kagamitan ang mga visible-light na camera, thermal imaging system, depth o range sensor, environmental monitoring device, lighting system, communication module, at iba pang kagamitang partikular sa gawain. Ang eksaktong configuration ay depende sa platform at application.
Maaari bang gamitin ang isang quadruped robot para sa pang-industriyang inspeksyon?
Oo. Maaari nitong suportahan ang nakagawiang inspeksyon ng mga pasilidad, kagamitan, imprastraktura, tunnel, workshop, at iba pang lugar sa pamamagitan ng pagsunod sa mga tinukoy na ruta at pagkolekta ng visual, thermal, o iba pang data ng sensor.
Maaari bang isama ang thermal imaging sa robot?
Oo. Maaaring gamitin ang thermal imaging kasama ng mga kumbensyonal na camera kapag may kaugnayan ang mga pagkakaiba sa temperatura sa gawaing inspeksyon. Ang sensor, mounting position, power requirement, at data interface ay dapat suriin bilang bahagi ng kumpletong system.
Maaari bang magdagdag ng karagdagang kagamitan sa robot?
Maraming mga propesyonal na platform ang maaaring suportahan ang modular na kagamitan, kung ang mga idinagdag na bahagi ay mananatili sa loob ng tinukoy na mekanikal, elektrikal, timbang, at mga limitasyon ng interface. Maaaring kailanganin ang mga custom na bracket o iba pang bahagi ng integration para sa mga espesyal na configuration.
Ano ang dapat isaalang-alang bago pumili ng isang platform?
Kabilang sa mahahalagang salik ang mga kinakailangan sa lupain, hagdan at slope, operating environment, payload weight, mga kinakailangan sa sensor, power demand, autonomous functions, data workflow, maintenance access, at mga kundisyon ng komunikasyon.
Maaari bang suportahan ng parehong platform ang iba't ibang mga application?
Oo. Maaaring payagan ng modular na disenyo ang iba't ibang sensor at kagamitan na mai-install para sa inspeksyon, pagsubaybay, pagsukat sa kapaligiran, o iba pang tinukoy na mga gawaing pang-industriya. Ang magagamit na pagsasaayos ay nakasalalay sa arkitektura ng robot at mga kinakailangan sa kagamitan.
Paano magagamit ang data ng inspeksyon pagkatapos ng robotic patrol?
Ang mga nakolektang larawan at pagbabasa ng sensor ay maaaring iugnay sa mga lokasyon at mga punto ng inspeksyon, pagkatapos ay suriin para sa mga paunang natukoy na kundisyon. Ang mga makasaysayang talaan ay maaari ding suportahan ang paghahambing sa pagitan ng mga ikot ng inspeksyon at tumulong na ayusin ang follow-up na gawain.
Tinatanggal ba ng autonomous na operasyon ang pangangailangan para sa mga operator?
Hindi naman kailangan. Maaaring bawasan ng automation ang patuloy na manu-manong kontrol, ngunit maaaring kailanganin pa rin ang mga operator para sa pangangasiwa, paghawak ng exception, pagpapanatili, hindi pangkaraniwang mga natuklasan, at mga gawain sa labas ng tinukoy na kakayahan sa pagpapatakbo ng robot.
Anong mga kapaligiran ang maaaring gamitin ng mga pang-industriyang quadruped robot?
Kabilang sa mga potensyal na aplikasyon ang mga pabrika, workshop, tunnel, mga pasilidad na pang-industriya, mga site ng imprastraktura, hindi pantay na panlabas na lugar, at iba pang mga lokasyon kung saan kinakailangan ang mobile na inspeksyon o pagkolekta ng data. Ang aktuwal na pagiging angkop ay depende sa mga kondisyon sa kapaligiran at mga detalye ng platform.
Talakayin ang isang Quadruped Robotics Project
Ibahagi ang mga kondisyon ng lupain, gawain sa pag-inspeksyon, mga kinakailangan sa kagamitan, bigat ng kargamento, kapaligiran sa pagpapatakbo, o mga autonomous na function na kailangan para sa iyong aplikasyon.
makipag-ugnayan sa amin upang talakayin ang iyong mga kinakailangan sa proyekto